LSD1xx Serisi Lidar kılavuzu
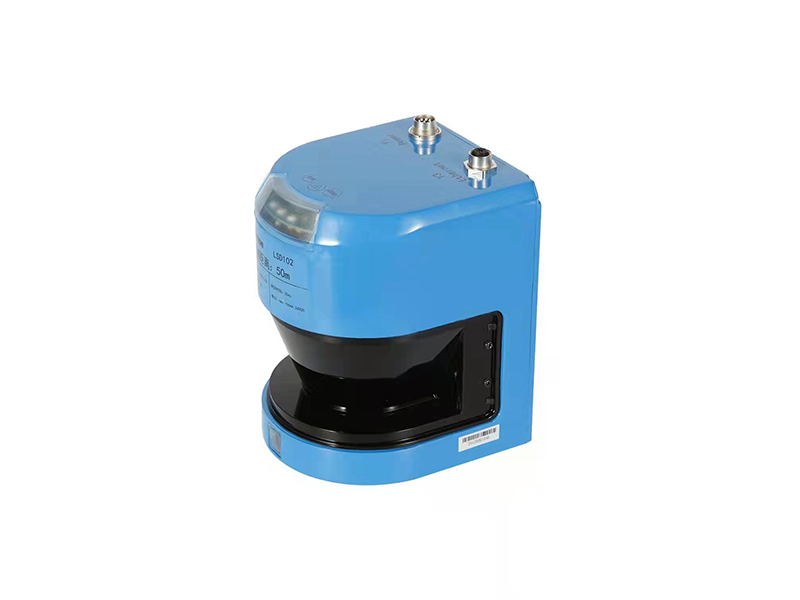
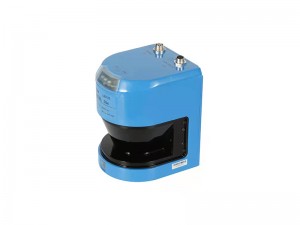
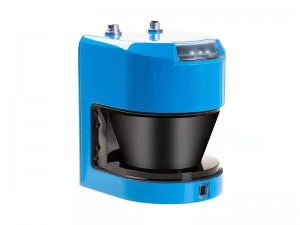


Kısa Açıklama:
Alüminyum alaşımlı döküm gövde, güçlü yapı ve hafif ağırlık, kurulumu kolay;
1. derece lazer insan gözü için güvenlidir;
50Hz tarama frekansı yüksek hızlı algılama talebini karşılar;
Dahili entegre ısıtıcı düşük sıcaklıklarda normal çalışmayı sağlar;
Kendi kendini teşhis fonksiyonu lazer radarının normal çalışmasını sağlar;
En uzun tespit menzili 50 metreye kadardır;
Algılama açısı: 190°;
Toz filtreleme ve ışık paraziti önleme, IP68, dış mekan kullanımına uygundur;
Anahtarlama giriş fonksiyonu (LSD121A,LSD151A)
Harici ışık kaynağından bağımsız olun ve geceleri iyi bir algılama durumunu koruyabilir;
CE belgesi
Ürün Detayı
Sistem bileşenleri
LSD1XXA'nın temel sistemi bir adet LSD1XXA lazer radarı, bir adet güç kablosu (Y1), bir adet iletişim kablosu (Y3) ve hata ayıklama yazılımına sahip bir adet bilgisayardan oluşmaktadır.
1.2.1 LSD1XXA
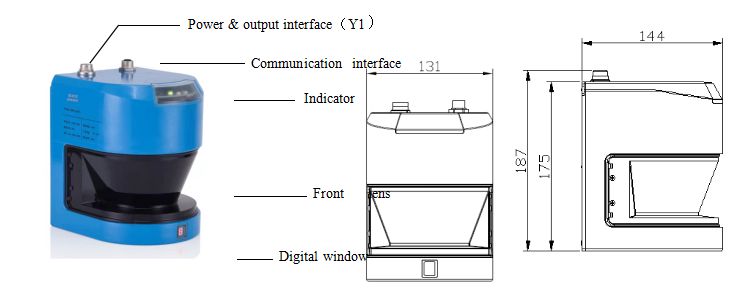
| No | Bileşenler | Talimat |
| 1 | Mantık arayüzü(Y1) | Güç ve G/Çgiriş kabloları bu arayüz ile radara bağlanır |
| 2 | Ethernet arayüzü(Y3) | Ethernet iletişim kablosu bu arayüz ile radara bağlanır |
| 3 | Gösterge penceresi | Sistem operasyon,Arıza alarmı ve sistem çıkışı üç gösterge |
| 4 | Ön lens kapağı | Yayımlama ve almaışık huzmeleri bu mercek kapağıyla nesnelerin taranmasını gerçekleştirir |
| 5 | Dijital gösterge penceresi | Nixie tüpünün durumu bu pencerede gösterilir |
Güç kablosu
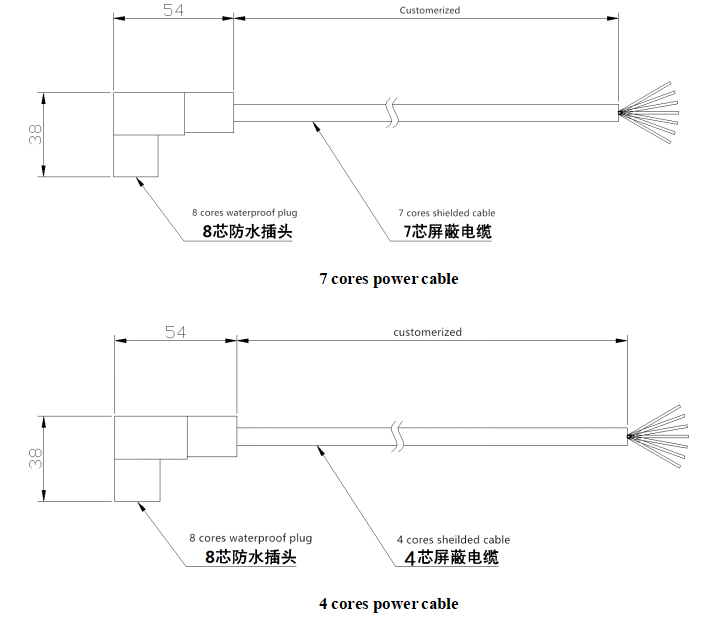
Kablo tanımı
7 çekirdekli güç kablosu:
| Pin | Terminal No | Renk | tanım | İşlev |
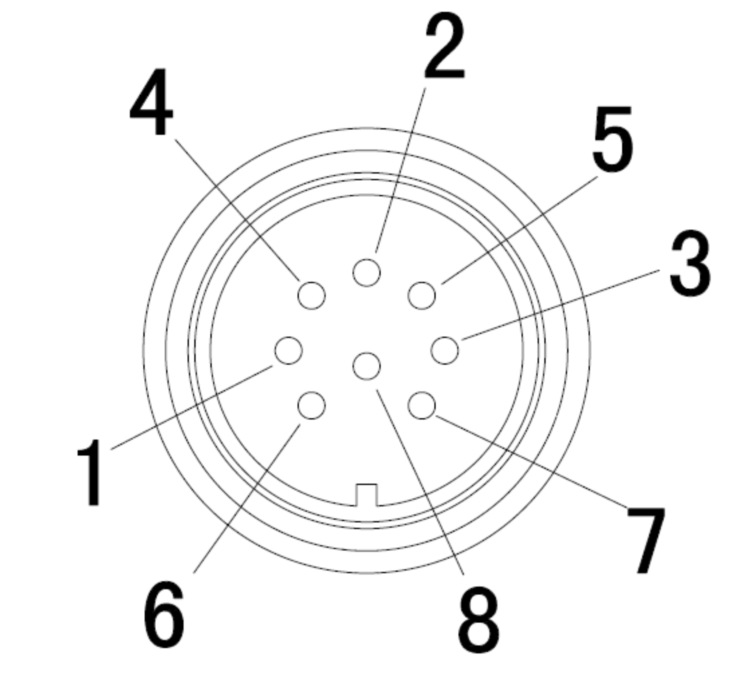 | 1 | Mavi | 24V- | Güç kaynağının negatif girişi |
| 2 | Siyah | SICAKLIK- | Isıtma gücünün negatif girişi | |
| 3 | Beyaz | GİRİŞ2/ÇIKIŞ1 | G/Ç giriş / NPN çıkış portu 1 (OUT1 ile aynı) | |
| 4 | Kahverengi | 24V+ | Güç kaynağının pozitif girişi | |
| 5 | Kırmızı | ISI+ | Isıtma gücünün pozitif girişi | |
| 6 | Yeşil | NC/DIŞARI3 | G/Ç giriş / NPN çıkış portu 3 (OUT1 ile aynı) | |
| 7 | Sarı | BAŞLAT/ÇIKIŞ2 | G/Ç giriş / NPN çıkış portu2 (OUT1 ile aynı) | |
| 8 | NC | NC | - |
Not: LSD101A, LSD131A, LSD151A için bu port NPN çıkış portudur (açık kollektör), algılama alanında nesne algılandığında düşük seviyeli çıkış olacaktır.
LSD121A, LSD151A için bu port I/O giriş portudur. Giriş askıya alındığında veya düşük seviyeye bağlandığında haberleşme protokolünde yüksek seviye olarak tanımlanır ve çıkış "0" olarak verilir.
4 çekirdekli güç kablosu:
| Pin | Terminal No | Renk | tanım | İşlev |
| | 1 | Mavi | 24V- | Güç kaynağının negatif girişi |
| 2 | Beyaz | SICAKLIK - | Isıtma gücünün negatif girişi | |
| 3 | NC | NC | Boşluk | |
| 4 | Kahverengi | 24V+ | Güç kaynağının pozitif girişi | |
| 5 | Sarı | ISI+ | Isıtma gücünün pozitif girişi | |
| 6 | NC | NC | Boşluk | |
| 7 | NC | NC | Boşluk | |
| 8 | NC | NC | Boşluk |
İletişim Kablosu
1.3.3.1İletişim kablosu
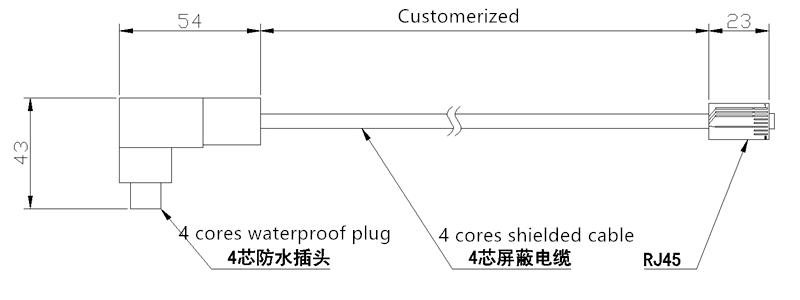
1.3.3.2Kablo tanımı
| Pin | No | Renk | Tanım | İşlev | No | RJ45 |
| 1 | Turuncu beyaz | Teksas+İngiltere | Ethernet veri sens.dinmek | 1 | 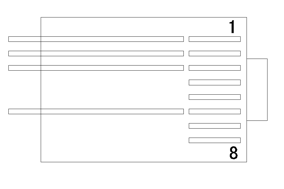 | |
| 2 | Yeşil beyaz | RX+E | Ethernet verisialma | 3 | ||
| 3 | Turuncu | Teksas-E | Ethernet veri sens.dinmek | 2 | ||
| 4 | Yeşil | RX-E | Ethernet verisialma | 6 |
PC
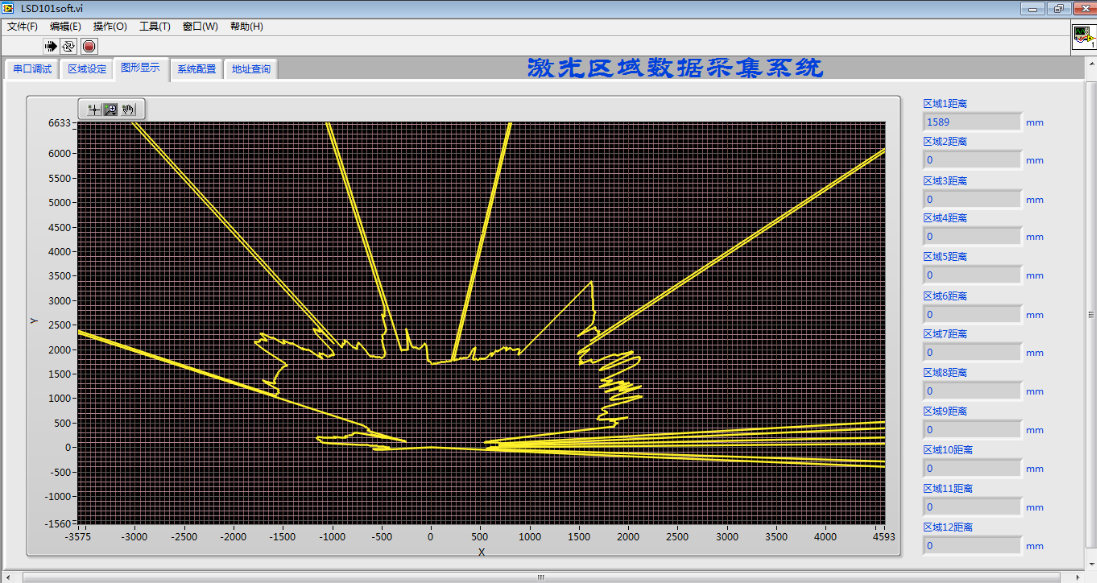
Aşağıdaki şekil PC testinin bir örneğidir. Belirli işlem için lütfen "LSD1xx PC talimatları"na bakın
Teknik parametre
| Örnek | LSD101A | LSD121A | LSD131A | LSD105A | LSD151A | |
| Besleme gerilimi | 24VDC±%20 | |||||
| Güç | <60W, Normal çalışma akımı<1,5A,Isıtma <2.5A | |||||
| Veri arayüz口 | Ethernet,10/100MBd,TCP/IP | |||||
| Tepki süresi | 20ms | |||||
| Lazer dalgası | 905nm | |||||
| Lazer sınıfı | 1. Sınıf(insanların gözü için güvenli) | |||||
| Işık paraziti önleme | 50000lüks | |||||
| Açı aralığı | -5° ~ 185° | |||||
| Açı çözünürlüğü | 0,36° | |||||
| Mesafe | 0~40m | 0~40m | 0~40m | 0~50m | 0~50m | |
| Ölçüm çözünürlüğü | 5mm | |||||
| Tekrarlanabilirlik | ±10mm | |||||
| Giriş fonksiyonu | – | G/Ç 24V | – | – | G/Ç 24V | |
| Çıktı fonksiyonu | NPN24V | – | NPN24V | NPN24V | – | |
| Alan bölme fonksiyonu | ● | – | – | ● | – | |
| Width&yükseklik ölçüm | Araç algılama hızı | – | – | ≤20km/saat |
| – |
| Araç genişliği algılama aralığı | – | – | 1~4m |
| – | |
| Araç genişliği algılama hatası | – | – | ±0,8%/±20mm |
| – | |
| Araç yüksekliği algılama aralığı | – | – | 1~6m |
| – | |
| Araç yüksekliği algılama hatası | – | – | ±0,8%/±20mm |
| – | |
| Boyut |
| 131mm × 144 mm × 187mm | ||||
| Koruma derecesi |
| IP68 | ||||
| Çalışma/depolamasıcaklık |
| -30℃~ +60℃ /-40℃ ~ +85℃ | ||||
Karakteristik eğri
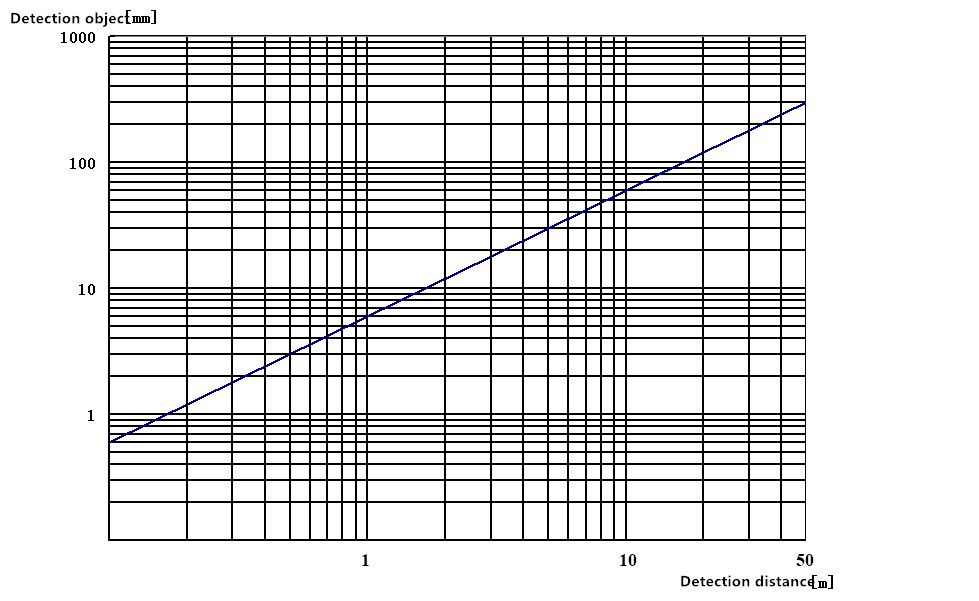
Algılama nesnesi ile mesafe arasındaki ilişki eğrisi
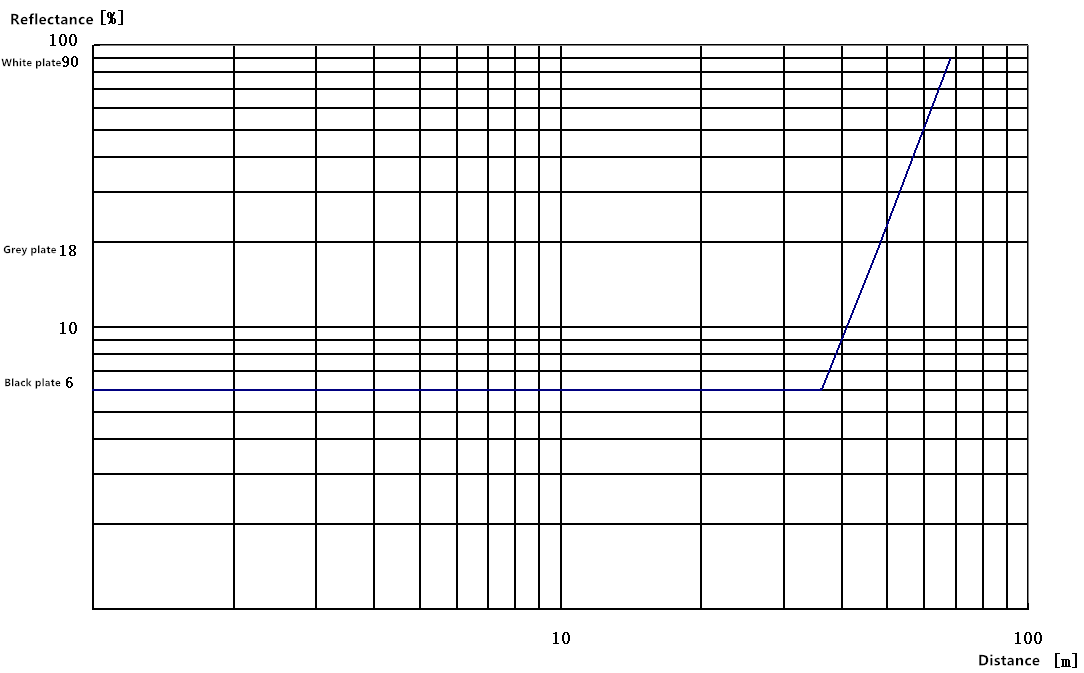
Algılama nesnesi yansıması ile mesafe arasındaki ilişki eğrisi
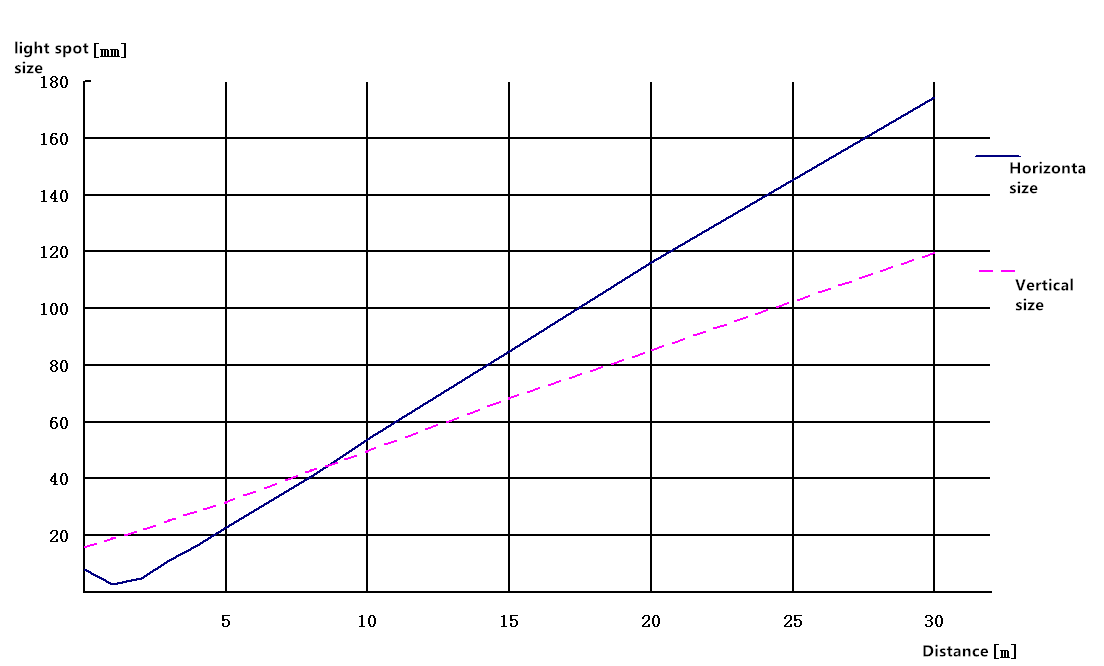
Işık noktası boyutu ile mesafe arasındaki ilişki eğrisi
Elektrik bağlantısı
3.1Çıkış arayüzü tanımı
3.1.1Fonksiyon açıklaması
| No | Arayüz | tip | İşlev |
| 1 | Y1 | 8 pinli soketler | Mantıksal arayüz:1. Güç kaynağı2. G/Ç girişi(uygulatoLSD121A)3. Isıtma gücü |
| 2 | Y3 | 4 pinli soketler | Ethernet arayüzü:1.Ölçüm verisi gönderimi2. Sensör port ayarının, alan ayarının ve arıza bilgilerinin okunması |
3.1.2 Arayüztanım
3.1.2.1 Y1 arayüz
7 çekirdekli arayüz kablosu:
| Pin | No | Renk | Sinyal tanımı | İşlev |
| | 1 | Mavi | 24V- | Güç kaynağının negatif girişi |
| 2 | Siyah | SICAKLIK- | Olumsuz girdiısıtma pOwer (Sahip) | |
| 3 | Beyaz | Giriş2/DIŞARI1 | G/Ç giriş / NPNçıkış portu1(Aynıto ÇIKIŞ1) | |
| 4 | Kahverengi | 24V+ | Güç kaynağının pozitif girişi | |
| 5 | Kırmızı | ISI+ | Isıtma gücünün pozitif girişi | |
| 6 | Yeşil | Kuzey Karolina/DIŞARI3 | G/Ç girişi / NPN çıktıliman3(OUT1 ile aynı) | |
| 7 | Sarı | İNİ/DIŞARI2 | G/Ç girişi / NPN çıkış portu2(OUT1 ile aynı) | |
| 8 | NC | NC | - |
Not:LSD101A için、LSD131A、LSD105A, bu limanNPN çıkış portu(açık toplayıcı),düşük olacakAlgılama alanında nesne algılandığında kol çıkışı.
İçinLSD121A, LSD151A , bu limanG/ÇGiriş portu, Giriş askıya alındığında veya düşük seviyeye bağlandığında, iletişim protokolünde yüksek seviye olarak tanımlanır ve çıkış "1" olarak verilir; Giriş 24V+'a bağlandığında, düşük seviye olarak tanımlanır ve iletişim protokolünde "0" olarak verilir.
4 çekirdekli arayüz kablosu:
| Pin | No | Renk | Sinyal tanımı | İşlev |
| | 1 | Mavi | 24V- | Güç kaynağının negatif girişi |
| 2 | Beyaz | SICAKLIK - | Olumsuz girdiısıtma pOwer (Sahip) | |
| 3 | NC | NC | Boşluk | |
| 4 | Kahverengi | 24V+ | Güç kaynağının pozitif girişi | |
| 5 | Sarı | ISI+ | Isıtma gücünün pozitif girişi | |
| 6 | NC | NC | Boşluk | |
| 7 | NC | NC | Boşluk | |
| 8 | NC | NC | Boşluk |
3.1.2.2 Y3arayüz tanımı
| Pin | No | Renk | Sinyal tanımı | İşlev |
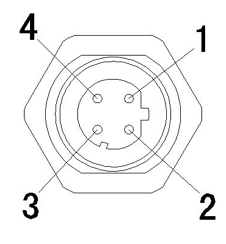 | 1 | Omenzilbeyaz | Teksas+İngiltere | Ethernet veri sens.dinmek |
| 2 | Yeşil beyaz | RX+E | Ethernet verisialma | |
| 3 | Turuncu | Teksas-E | Ethernet veri sens.dinmek | |
| 4 | Yeşil | RX-E | Ethernet verisialma |
3.2Wkızdırma
3.2.1 LSD101A、LSD131A、LSD105A Anahtarlama çıkışı kablolama(7 çekirdekli güç kablosu)
Not:
●Anahtar çıkış hattı kullanılmadığında askıya alınmalı veya topraklanmalı ve doğrudan güç kaynağı ile kısa devre yapılmamalıdır.;
●V+ 24VDC geriliminden büyük olmamalıdır ve 24VDC ile birlikte topraklanmalıdır.
3.2.2 LSD121A,l.s.d.151AAnahtarlama çıkışı kablolama(7 çekirdekli güç kablosu)
3.2.3LSD121A、LSD151A harici elektronik kablo şeması(7 çekirdekli güç kablosu)
Lidar giriş kablosu harici Vout kablosuyla bağlanmalı, bu arada bir 5K bağlayınrezistans24+'a kadar
İşlev ve uygulama
4.1Funksiyon
LSD1XX A serisi ürünlerin temel fonksiyonları mesafe ölçümü, giriş ayarı ve araç giriş çıkış işlemlerinin kapsamlı değerlendirilmesi ve araç genişliği ve yükseklik bilgisi ölçülerek araçların dinamik olarak ayrılmasıdır. LSD1XX A serisi radar Ethernet kablosuyla üst bilgisayara bağlanır ve veri grafikleri ve ölçüm verileri üst bilgisayar yazılımı aracılığıyla görüntülenebilir.
4.2 Ölçüm
4.2.1 Mesafe ölçümü(Başvurmak içinLSD101A、LSD121A、LSD105A、LSD151A)
Radar açıldıktan ve sistem kendi kendini test ettikten sonra, -5 ° ~ 185 ° aralığındaki her noktanın mesafe değerini ölçmeye başlar ve bu değerleri Ethernet arayüzü üzerinden çıkış olarak verir. Varsayılan ölçüm verisi, onaltılık formatta olan -5 ° ~ 185 ° aralığındaki mesafe değerine karşılık gelen 0-528 grubudur ve birimi mm'dir. Örneğin:
Arıza raporu
Veri çerçevesini al:02 05 00 FE 00 FE 19 FE DB FE 01 02 F9 02 DE 02 E5 02 DE 02 E5 02 E5 02 E5 02 EC 02 EC 02 F3……..
Karşılık gelen mesafe değeri:
Tarih:02 F9 02 DE 02 E5 02 DE 02 E5 02 E5 02 E5 02 EC 02 EC 02 F3。。。
Verilere karşılık gelen açı ve mesafe bilgileri:-5° 761mm,-4.64° 734mm,-4.28° 741mm,-3,92°734 mm, -3,56°741,-3.20° 741mm,-2.84° 741mm,-2,48° 748mm,-2.12° 748mm,1,76° 755 mm。。。
4.2.2Genişlik ve yükseklik ölçümü(LSD131A'ya başvurun)
4.2.2.1Ölçüm iletişim protokolü
| Tanım | Fonksiyon kodu | Genişlik sonucu | Yükseklik sonucu | Parite biti |
| Baytlar | 2 | 2 | 2 | 1 |
| Radar gönderimi(Onaltılık)
| 25、2A | WH、WL | HH、HL | CC |
İllüstrasyon:
Width sonucu:WH( yüksek8parçalar)、WL( Düşük8parçalar)
Hsekizsonuç:HH(yüksek8parçalar)、HL(Düşük8parçalar)
Parite biti:CC(XOR kontrolüikinci bayttan son ikinci bayta kadar)
Örnek:
Genişlik2000Yükseklik1500:25 2A 07 D0 05 DC 24
4.2.2.2Parametre ayar protokolü
Ürünün fabrika varsayılan ayarları şunlardır: şerit genişliği 3500 mm, minimum algılama nesnesi genişliği 300 mm ve minimum algılama nesnesi yüksekliği 300 mm. Kullanıcı sensör parametrelerini gerçek duruma göre değiştirebilir. Sensör başarıyla ayarlanırsa, aynı formatta bir grup durum verisi döndürülür. Talimatın belirli formatı aşağıdaki gibidir
| Tanım | Fonksiyon kodu | Yardımcı fonksiyon kodu | Parametre | Parite biti |
| Bytes | 2 | 1 | 6/ 0 | 1 |
| Radaralma(Onaltılık) | 45、4A | A1(sayarlama) | DH、DL、KH、KL、GH、GL | CC |
| Radaralma(Onaltılık) | 45、4A | AA(sorgu) | —— | CC |
| Radar gönderimi(Onaltılık) | 45、4A | A1 / A0 | DH、DL、KH、KL、GH、GL | CC |
İllüstrasyon:
Şerit genişliği:DH(yüksek8 parçalar)、DL( Düşük8parçalar)
Minimum algılama nesne genişliği:KH(yüksek8 parçalar)、KL(Düşük8parçalar)
Min algılama nesnesiyükseklik:GH(yüksek8 parçalar)、GL(Düşük8parçalar)
Parite biti:CC(XOR kontrolüikinci bayttan son ikinci bayta kadar)
Örnek:
Ayar:45 4A A1 13 88 00 C8 00 C8 70(5000mm,200mm,200mm)
Sorgu:45 4A AA E0
Cevap1:45 4AA113 88 00 C8 00 C8 70(A1:Parametre değiştirildiğinde)
Cevap2:45 4AA013 88 00 C8 00 C8 71(A0:Parametre değiştirilmediğinde)
Kurulum
8.1 Kurulum önlemleri
● Açık hava çalışma ortamında, lnd1xx'in doğrudan güneş ışığı nedeniyle sensörün iç sıcaklığının hızla artmasını önlemek için koruyucu bir kapakla monte edilmesi gerekir.
● Sensörü aşırı titreşen veya sallanan nesnelerin olduğu bir yere monte etmeyin.
● Lnd1xx nem, kir ve sensör hasarı tehlikesi olan ortamlardan uzakta kurulmalıdır.
● Güneş ışığı, akkor lamba, floresan lamba, flaş lambası veya diğer kızılötesi ışık kaynağı gibi harici ışık kaynaklarının tespit edilmesini önlemek için, söz konusu harici ışık kaynağı tespit düzleminin ± 5° içinde olmamalıdır.
● Koruyucu kapağı takarken, koruyucu kapağın yönünü ayarlayın ve şeride baktığından emin olun, aksi takdirde ölçümün doğruluğu etkilenir.
● Tek radar güç kaynağının nominal akımı ≥ 3A(24VDC) olmalıdır.
● Aynı tür ışık kaynağının karışması önlenmelidir. Aynı anda birden fazla sensör takıldığında, aşağıdaki montaj yöntemleri izlenmelidir
a. Bitişik sensörler arasına izolasyon plakası takın.
b. Her bir sensörün montaj yüksekliğini, her bir sensörün algılama düzlemi diğerinin algılama düzlemine ± 5 derece mesafede olmayacak şekilde ayarlayın.
c. Her bir sensörün montaj açısını, her bir sensörün algılama düzleminin diğerinin algılama düzlemine ± 5 derece mesafede olmamasını sağlayacak şekilde ayarlayın.
Sorun kodları ve sorun giderme
Sorun kodları
| No | Bela | Tanım |
| 001 | Parametre yapılandırma hatası | Üst bilgisayar üzerinden makine çalışma parametrelerinin yapılandırılması yanlıştır |
| 002 | Ön lens kapağı arızası | Kapak kirli veya hasarlı |
| 003 | Ölçüm referans hatası | Makinenin içindeki parlak ve karanlık reflektörlerin ölçüm verileri yanlıştır |
| 004 | Motor arızası | Motor ayarlanan hıza ulaşamıyor veya hız dengesiz |
| 005 | İletişim hatası | Ethernet iletişimi, ölçüm verisi iletimi engellendi veya bağlantısı kesildi |
| 006 | Çıkış hatası | Çıkış kısa devre veya kapalı |
9.2 Sorun giderme
9.2.1Parametre yapılandırma hatası
Radarın çalışma parametrelerini üst bilgisayar aracılığıyla yeniden yapılandırın ve makineye iletin.
9.2.2Ön lens kapağı arızası
Ön ayna kapağı LSD1xxA'nın önemli bir parçasıdır. Ön ayna kapağı kirlenirse, ölçüm ışığı etkilenir ve ciddi ise ölçüm hatası büyük olur. Bu nedenle, ön ayna kapağı temiz tutulmalıdır. Ön ayna kapağı kirli bulunursa, aynı yönde silmek için lütfen nötr deterjanla ıslatılmış yumuşak bir bez kullanın. Ön ayna kapağında parçacıklar olduğunda, önce bunları gazla üfleyin ve ardından ayna kapağının çizilmesini önlemek için silin.
9.2.3Ölçüm referans hatası
Ölçüm referansı, ölçüm verilerinin geçerli olup olmadığını doğrulamak içindir. Bir arıza varsa, makinenin ölçüm verilerinin doğru olmadığı ve artık kullanılamayacağı anlamına gelir. Bakım için fabrikaya geri gönderilmesi gerekir.
9.2.4Motor arızası
Motorun arızalanması, makinenin ölçüm için tarama yapamamasına veya yanlış tepki süresine neden olur. Bakım için fabrikaya geri dönmeniz gerekir。
9.2.5 İletişim hatası
İletişim kablosunu kontrol edin veya makine arızası
9.2.6 Çıkış hatası
Kablolamayı veya makine arızasını kontrol edin
Ek II sipariş bilgileri
| No | İsim | Örnek | Not | Ağırlık(kg) |
| 1 | RadarSensör | LSD101A | Ortak tip | 2.5 |
| 2 |
| LSD121A | Giriş tipi | 2.5 |
| 3 |
| LSD131A | Genişlik ve yükseklik ölçüm türü | 2.5 |
| 4 |
| LSD105A | Uzun mesafe tipi | 2.5 |
| 5 |
| LSD151A | Giriş tipiUzun mesafe tipi | 2.5 |
| 6 | Güç kablosu | KSP01/02-02 | 2m | 0,2 |
| 7 |
| KSP01/02-05 | 5m | 0,5 |
| 8 |
| KSP01/02-10 | 10m | 1.0 |
| 9 |
| KSP01/02-15 | 15m | 1.5 |
| 10 |
| KSP01/02-20 | 20m | 2.0 |
| 11 |
| KSP01/02-30 | 30m | 3.0 |
| 12 |
| KSP01/02-40 | 40m | 4.0 |
| 13 | İletişim kablosu | KSI01-02 | 2m | 0,2 |
| 14 |
| KSI01-05 | 5m | 0,3 |
| 15 |
| KSI01-10 | 10m | 0,5 |
| 16 |
| KSI01-15 | 15m | 0,7 |
| 17 |
| KSI01-20 | 20m | 0,9 |
| 18 |
| KSI01-30 | 30m | 1.1 |
| 19 |
| KSI01-40 | 40m | 1.3 |
| 20 | Prkoruyucu kapak | HLS01 |
| 6.0 |
Enviko 10 yılı aşkın süredir Weigh-in-Motion Sistemlerinde uzmanlaşmıştır. WIM sensörlerimiz ve diğer ürünlerimiz ITS sektöründe yaygın olarak tanınmaktadır.